摩托车锁总成与轮速传感器协同设计:扭矩传感器在防抱死系统中的关键作用探析
2026-11-04在防抱死系统(ABS)的整车匹配中,轮速传感器负责"看见"车轮转速,扭矩传感器负责"感知"驾驶意图,而摩托车锁总成与车锁总成则承担着信号通路的物理载体与供电管理角色。三者看似分属不同子系统,实则在整车电子电气架构中深度耦合。本田制锁(广东)有限公司在配套开发中接触过大量实车案例,本文从协同设计角度拆解其中的技术逻辑。
一、信号链路:从轮速采集到扭矩判定的闭环
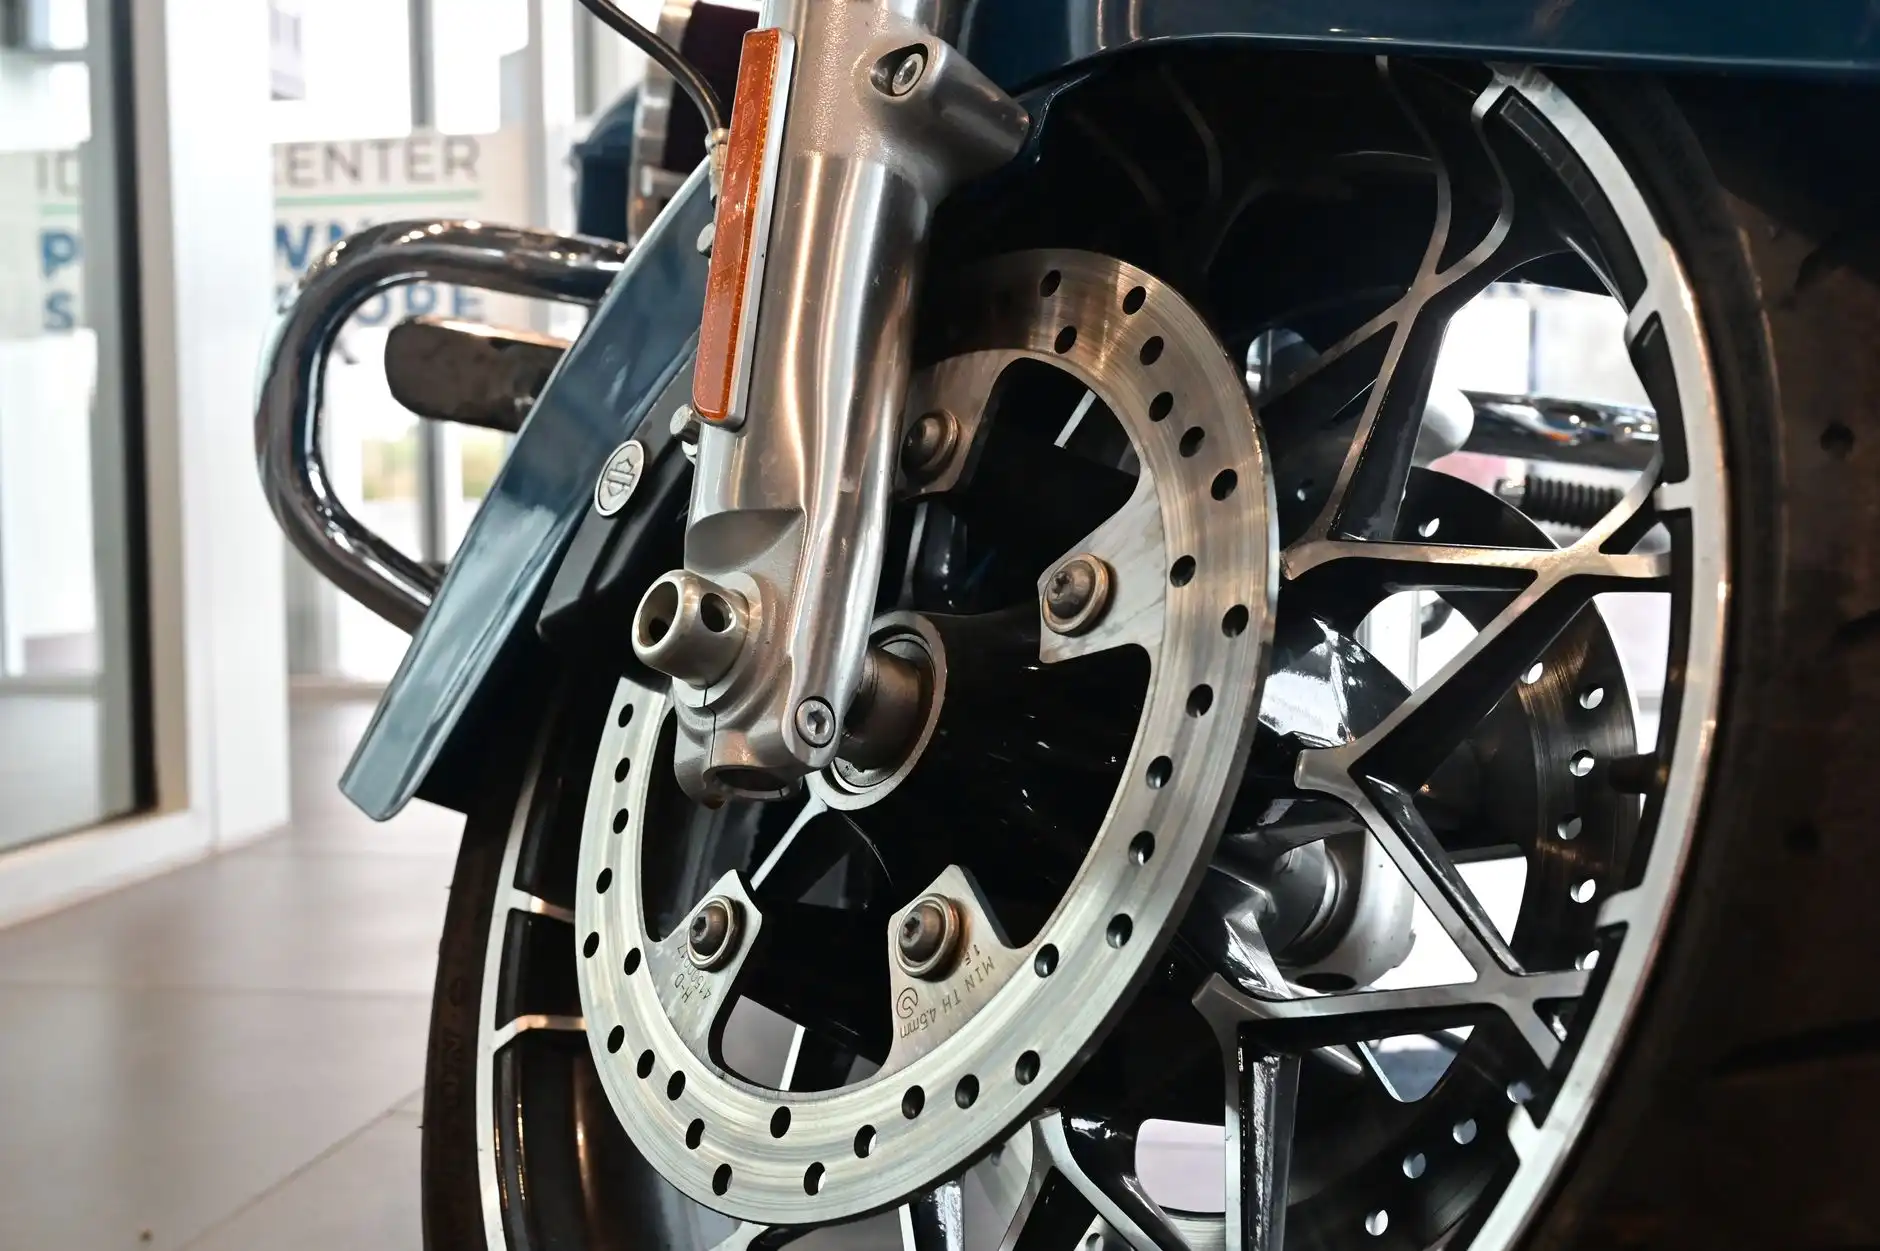
ABS工作的第一步是轮速信号。磁电式或霍尔式轮速传感器安装于轮毂附近,齿圈每转过一个齿产生一个脉冲,ECU据此计算滑移率。而扭矩传感器多布置于油门转把或踏板行程机构,输出驾驶者请求扭矩。两路信号在时间轴上必须严格同步——若轮速采样滞后超过10ms,紧急制动时的滑移率判定就会出现误动作。
这里容易被忽视的是锁总成侧的供电稳定性。一键启动开关与电动引擎锁构成的启动链路,其继电器触点抖动会引入瞬态干扰,传导至传感器地线后表现为轮速脉冲毛刺。我们在台架测试中曾记录到:触点弹跳持续约3~5ms时,轮速信号误计数率上升约1.2%。
二、协同设计中的三个实操要点
1. 接地拓扑统一:将轮速传感器与扭矩传感器的模拟地就近汇聚至锁体支架搭铁点,避免形成地环路。实测表明,统一接地后信号信噪比可提升4~6dB。
2. 线束走向避让:门锁机构、物箱锁的动作线束应与传感器信号线保持至少30mm间距,交叉处尽量垂直通过,降低容性耦合。
3. 结构件公差控制:门外把手、后视镜与内视镜的安装基座若与传感器支架共用钣金面,需将平面度控制在0.3mm以内,防止振动传递引起扭矩零点漂移。
三、数据对比:协同设计前后的关键指标
以某250cc平台车型为例,协同优化前后的对比数据如下:
- 轮速信号误计数率:优化前1.2% → 优化后0.3%
- 扭矩零点漂移量:优化前±2.5%FS → 优化后±0.8%FS
- ABS触发响应时间:优化前18ms → 优化后12ms
- 启动链路瞬态干扰幅值:优化前1.6V → 优化后0.5V
这组数据的意义在于:摩托车锁总成不再只是机械防盗件,而是电子架构中的"信号枢纽"。包括天线盖内的无钥匙感应模块,其射频干扰同样会影响传感器供电质量,需要在汽车摩托车配件选型阶段就纳入EMC评估。
把锁总成、轮速传感器、扭矩传感器放在同一张原理图上审视,才能真正理解ABS的可靠性边界。协同设计的价值不在于单件性能的极致,而在于信号链路上每一环的时序与阻抗匹配。本田制锁(广东)有限公司在配套开发中持续积累这类跨系统匹配经验,也欢迎行业同仁就具体车型的匹配难点交流探讨。